La méthode PID
La méthode PID correspondant à un contrôleur PID classique est programmée selon la routine CPID présentée ci-dessous. Vous pouvez vous inspirer de cette routine pour écrire une routine de calcul CUSER si vous voulez tester une variante de PID.
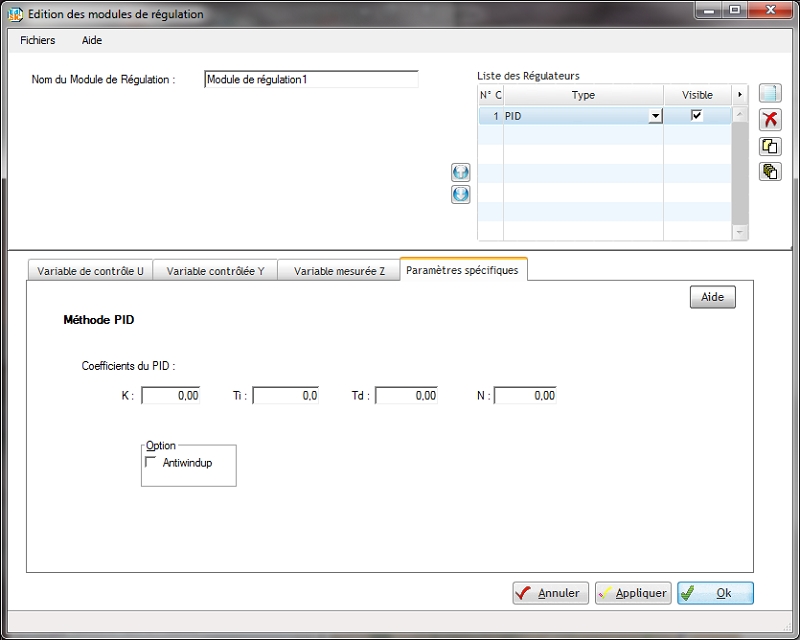
Pour la méthode PID ce sont les coefficients K, Ti, Td, N et Antiwindup au format (4(F8.2,1X),F8.2)
* Paramètres spécifiques
*         K       Ti       Td        N  AntiWup
PS=   -0.23  1245.20     0.00     5.00     0.00
La routine de lecture LPID de ces paramètres est donné ci-dessous. Vous pouvez vous inspirer de cette routine pour écrire une routine de lecture LUSER pour un module de régulation USER (USER1 à USER9).
Le but de l’antiwindup est d’arrêter d’intégrer les écarts sur les variables contrôlées par rapport aux consignes, lorsque l’actionneur est en saturation. Cela sert à éviter d’avoir un terme intégral trop important à rattraper lorsque la saturation est terminée.