La méthode ATV
La méthode ATV (Auto Tuning Variation) est une méthode simple permettant de caler automatiquement des contrôleurs de type PID sans connaissances d’automatique, par une simple expérience sur le modèle du canal, fleuve ou rivière.
La méthode s’applique par défaut sur une variable Y, avec son éventuelle consigne YT. Cette trajectoire de consigne est à utiliser avec prudence car ATV doit être appliquée en l’absence de perturbations autres que celles générées par ATV, pour bien capturer la dynamique à contrôler. Mais il peut y avoir des petits écarts au démarrage du transitoire qu’on veut justement enlever en décalant la variable Y de cet écart justement en utilisant YT. Il est aussi possible d’appliquer la méthode ATV non pas sur Y(1), mais sur une combinaison linéaire des composantes d vecteur Z. Par défaut les coefficients de la combinaison linéaire sont les mêmes (1/nombre de Z), ce qui donne la moyenne arithmétique. Mais il est possible de choisir d’autres coefficients en les écrivant, 1 par ligne, dans un fichier ATV.TXT. Cela peut être utile pour caler les coefficients PID d’un régulateur Bival par exemple.
Exemple de fichier ATV.TXT :
0.4
0.6
Dans ce cas la variable contrôlée sera 0.4Z(1)+0.6Z(2)
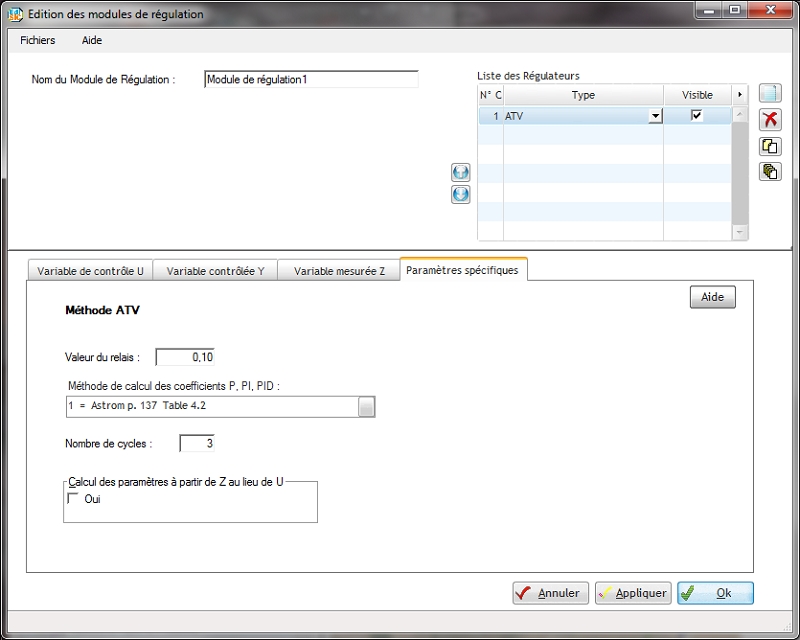
Pour la méthode ATV on lit 6 paramètres (Format de la ligne PS : (5(F8.2,1X),F8.2)) qui sont, dans l’ordre :
*         R     METH    CYCLE     UouZ       MG       MP
PS=    0.20     1.00     0.00     0.00     0.00     0.00
\(R\) est le relai (en mètres, ou en \(m^3/s\) s’il y a une structure maitre-esclave). Il est positif pour des contre-réactions classiques (par exemple, le contrôle par aval) et négatif pour la configuration inverse (par exemple contrôle par l’amont).
METH est la méthode utilisée pour calculer les coefficients P, PI et PID : -1 = Astrom p. 137 Table 4.2 -2 = Astrom p.141-142 (r=0.5, Phi = 20°) -3 = Astrom p.141-142 (r=0.41, Phi = 61°) -4 = Astrom p.141-142 (r=0.29, Phi = 46°) -5 = Flaus p. 72 Table 2.7 -6 = Flaus p. 72 Table 2.8 léger dépassement -7 = Flaus p. 72 Table 2.8 sans dépassement -8 = Cemagref à partir des marges de gain et de phase
CYCLE est le nombre de cycles souhaités (ou validation manuelle si = 0)
UouZ est le choix permettant (si =1) d’utiliser la mesure Z plutôt que U pour calculer Ku (utile en cas de saturations ou précision limitée des actionneurs et que vous utilisez des données réelles à l’aide de la liaison SCADA). Dans ce cas, vous définissez le Z correspondant comme la mesure de l’ouverture de la vanne, et de cette façon vous obtiendrez l’ouverture réelle de la vanne appliquée à la place de la théorique théorique.
MG est la Marge de Gain souhaitée (pour l’option 8)
MP est la Marge de Phase souhaitée (pour l’option 8)
Les coefficients \(K\), \(T_i\) et \(T_d\) du PID sont obtenus à partir de \(K_u\) et \(T_u\) de la méthode de l’ATV en utilisant les formules ci-dessous. \(T_u\) est la période d’oscillation des cycles. \(K_u\) est calculé par \(K_u=4 \frac{R}{\pi E_{max}}\). Si UouZ=0 \(R\) vaut la valeur du relai souhaité et si UouZ=1 \(R\) vaut la valeur du relai effectivement mesurée sur le canal (\(=Z(1)\)). Les valeurs des coefficients \(K\), \(T_i\) et \(T_d\) du PID sont ensuite calculés à partir de \(K_u\) et \(T_u\) de la méthode ATV de la manière suivante:
Astrom p. 137, Table 4.2:
|P | 0.5 Ku | | | |PI | 0.4 Ku | 0.8 Tu | | |PID | 0.6 Ku | 0.5 Tu | 0.125 Tu |
Astrom p. 141-142, r=0.5, Phi=20°:
|P | 0.5 Ku | | | |PI | 0.47 Ku | 0.4373 Tu | | |PID | 0.47 Ku | 0.4546 Tu | 0.1136 Tu |
Astrom p. 141-142, r=0.41, Phi=61°:
|P | 0.5 Ku | | | |PI | 0.1988 Ku | 0.0882 Tu | | |PID | 0.1988 Ku | 1.23 Tu | 0.3077 Tu |
Astrom p. 141-142, r=0.29, Phi=46°:
|P | 0.5 Ku | | | |PI | 0.2015 Ku | 0.1537 Tu | | |PID | 0.2015 Ku | 0.7878 Tu | 0.197 Tu |
Flaus p. 72, table 2.7:
|P | 0.5 Ku | | | |PI | 0.45 Ku | 0.833 Tu | | |PID | 0.6 Ku | 0.5 Tu | 0.125 Tu |
Flaus p. 72, table 2.8, léger dépassement:
|P | 0.5 Ku | | | |PI | 0.45 Ku | 0.833 Tu | | |PID | 0.33 Ku | 0.5 Tu | 0.333 Tu |
Flaus p. 72, table 2.8, sans dépassement:
|P | 0.5 Ku | | | |PI | 0.45 Ku | 0.833 Tu | | |PID | 0.2 Ku | 0.5 Tu | 0.333 Tu |
Pour la méthode “Cemagref à partir des marges” : on spécifie les performances souhaitées en terme de marge de gain et de marge de phase. Lorsque l’on rentre une valeur pour une marge de gain, l’interface propose automatiquement la marge de phase maximum que l’on peut demander. Il est possible de la diminuer mais pas de l’augmenter (ou cela conduirait à des coefficients aberrants). Nous contacter pour plus de détails ou voir nos publications scientifiques sur ce sujet.
Références bibliographiques:
Cheng-Ching Yu. Autotuning of PID controllers. A relay feeback approach. 2nd Edition. Springer, 2006.
X. Litrico and P.-O. Malaterre. Test of auto-tuned automatic downstream controllers on gignac canal. In USCID conference on SCADA, editor, USCID conference on SCADA, Denver, 2007.
X. Litrico, P.-O. Malaterre, J.-P. Baume, P.-Y. Vion, and J. Ribot-Bruno. Automatic tuning of PI controllers for an irrigation canal pool. Journal of Irrigation and Drainage Engineering, 133:27–37, February 2007.