La méthode ATVPID
La méthode ATVPID consiste à enchaîner la méthode ATV, puis d’appliquer le PID ainsi calé puis de passer à l’ouvrage suivant et de faire la même chose ainsi de suite sur tous les ouvrages choisis pour cette méthode ATVPID (si on a donc plusieurs U).
Pour bien comprendre cette méthode il est donc conseillé de lire la documentation de la méthode ATV, ainsi que du PID. Un article détaille ces procédures : https://hal.archives-ouvertes.fr/hal-00450874/document.
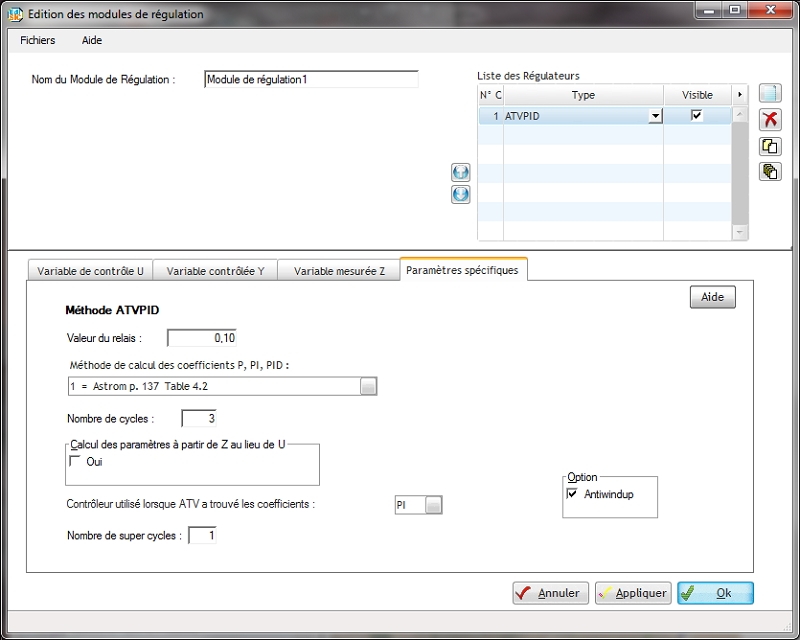
Pour la méthode ATVPID on lit 8 paramètres au format (7(F8.2,1X),F8.2):
* Paramètres spécifiques
*         R     METH    CYCLE     UouZ    CHOIX  AntiWup       MG       MP
PS=    0.20     8.00     3.00     1.00     2.00     1.00    10.00    61.00
\(R\) est la valeur du relais (par défaut il est le même pour tous les U s’il y en a plusieurs, mais il peut être différentié pour chaque U grâce au fichier ATVPID.TXT, cf ci-dessous). Il est positif pour les cas classiques de contre réaction (régulation par l’aval) et négatif pour le cas inverse (régulation par l’amont).
METH est la méthode utilisée pour calculer les coefficients P, PI et PID lors du calcul ATV : -1 = Astrom p. 137 Table 4.2 -2 = Astrom p.141-142 (r=0.5, Phi = 20°) -3 = Astrom p.141-142 (r=0.41, Phi = 61°) -4 = Astrom p.141-142 (r=0.29, Phi = 46°) -5 = Flaus p. 72 Table 2.7 -6 = Flaus p. 72 Table 2.8 léger dépassement -7 = Flaus p. 72 Table 2.8 sans dépassement -8 = Cemagref à partir des marges
CYCLE est le nombre de cycles souhaités (ou validation manuelle si = 0)
UouZ est le choix permettant (si =1) d’utiliser la mesure Z plutôt que U pour calculer Ku (utile en cas de saturations ou précision limitée des actionneurs et que vous utilisez des données réelles à l’aide de la liaison SCADA). Dans ce cas, vous définissez le Z correspondant comme la mesure de l’ouverture de la vanne, et de cette façon vous obtiendrez l’ouverture réelle de la vanne appliquée à la place de la théorique théorique.
CHOIX correspond au choix fait pour enclencher le contrôleur P (CHOIX=1), PI (CHOIX=2) ou PID (CHOIX=3) lorsque ATV a trouvé les coefficients adéquats.
AntiWup est l’option Antiwindup comme décrite pour le PID (cf. routine CPID).
MG est la Marge de Gain souhaitée (pour l’option 8)
MP est la Marge de Phase souhaitée (pour l’option 8)
Comme on peut le comprendre à la lecture, ci-dessus, des paramètres à fournir, le relais \(R\) est, par défaut, le même pour toutes les variables de contrôle U. Cela est restrictif car il y a de nombreux cas où l’on souhaite avoir des valeurs différentes, par exemple pour caler automatiquement en cascade des contrôleurs en débit par-ci et en ouverture par-là, ou des contrôleurs par l’amont à certains ouvrages et par l’aval à d’autres. Depuis la version 4.29g cela est possible en créant un fichier ATVPID.TXT dans le sous répertoire des données en cours. Ce fichier doit a priori contenir autant de lignes que de variables U, chaque ligne indiquant la valeur souhaitée du relai de la variable U. Ces lignes correspondent aux U dans le même ordre qu’indiqué dans les variables de contrôle. Si des lignes sont manquantes ou ne correspondent pas à une valeur réelle, alors la valeur par défaut provenant du paramètre \(R\) ci-dessus sera utilisée.
Ce fichier permet également d’ajouter éventuellement des temporisations, c’est à dire un temps (en seconde) à attendre avant le déclenchement d’ATV sur le U suivant (tout cela bien entendu dans le cas où il y a plusieurs U).
Exemple de fichier ATVPID.TXT :
*
*
*
*
0.5
3600.
3600.
3600.
3600.
3600.
Les valeurs du relais pour U(1) à U(4) seront celles provenant des paramètres ci-dessus \(R=0.2\) car la ligne contient un caractère “*” qui n’est donc pas une valeur réelle acceptable. Le relais de la cinquième variable U(5) sera 0.5.
Des temporisation de 3600s = 1h sont ajoutés, c’est à dire que le module ATVPID attendra 1h avant de lancer ATV sur la variable U suivante.
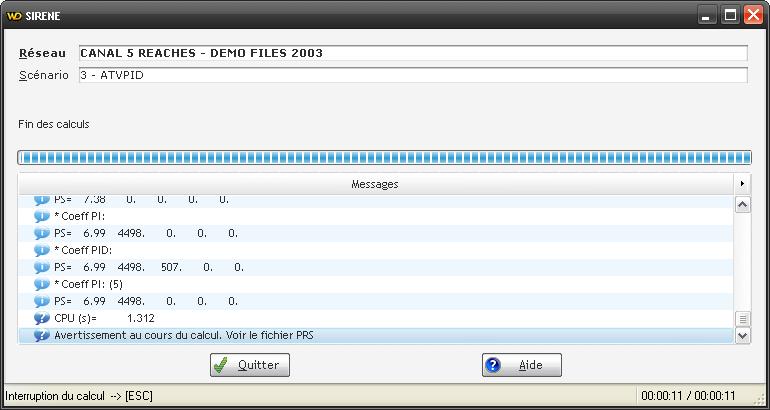
Lors de l’exécution du calcul en régime transitoire avec ce module, les résultats des cycles obtenus et des coefficients correspondants des PID sont affichés à l’écran dans la fenêtre de message habituelle (cf ci-dessous), et également sur un fichier ATVPIDCOEF.TXT. L’exemple fournit avec SIC (ex2) donne par exemple :
2.42 | 3598.78 | 0.00 | 0.00 | 0.00 | 2400.00 | 6.54 | 1200.00 | 31.30 |
3.85 | 3598.78 | 0.00 | 0.00 | 0.00 | 2400.00 | 10.41 | 1200.00 | 35.26 |
3.01 | 3598.78 | 0.00 | 0.00 | 0.00 | 2400.00 | 8.13 | 1200.00 | 29.83 |
6.99 | 4498.48 | 0.00 | 0.00 | 0.00 | 3000.00 | 18.91 | 0.00 | 0.00 |
Les colonnes correspondent, respectivement à : \(K_p\), \(T_i\), \(T_d\), \(N\) (filtre), Antiwindup (0 si pas actif ou 1 si actif), \(T_u\), \(K_u\), \(\widetilde{T_u}\) \(\widetilde{K_u}\) (pour les reports aval-amont, cf références bibliographiques ci-dessous pour les détails des équations)